登入
|
註冊
|
會員中心
|
結帳
|
培訓課程
魔法弟子
|
自資出版
|
電子書
|
客服中心
|
智慧型立体會員
書名
出版社
作者
isbn
編號
5050魔法眾籌
|
NG書城
|
國際級品牌課程
|
優惠通知
|
霹靂英雄音樂精選
|
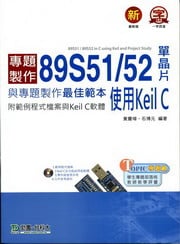
89S51/52 單晶片與專題製作最佳範本:使用Keil(附範例程式檔案及Keil C軟體)
此作者無相關書籍
文學小說
文學
|
小說
商管創投
財經投資
|
行銷企管
人文藝坊
宗教、哲學
社會、人文、史地
藝術、美學
|
電影戲劇
勵志養生
醫療、保健
料理、生活百科
教育、心理、勵志
進修學習
電腦與網路
|
語言工具
雜誌、期刊
|
軍政、法律
參考、考試、教科用書
科學工程
科學、自然
|
工業、工程
家庭親子
家庭、親子、人際
青少年、童書
玩樂天地
旅遊、地圖
|
休閒娛樂
漫畫、插圖
|
限制級
AC伺服系統的理論與設計實務
分類:
工業•工程
/
電子•電機
叢書系列:電機控制與電力電子譯著叢書
出版社:
文笙書局
出版日期:1995/6/1
ISBN:061
書籍編號:bk0017421
頁數:237
定價:
220
元
優惠價:
9
折
198
元
書價若有異動,以出版社實際定價為準
暫停販售
暫無供應商:尋找供貨商中(也有可能出版社已結束)。
團購數最低為 20 本以上
評價數:
(請將滑鼠移至星星處進行評價)
目前平均評價:
文字連結
複製語法
<a href='https://www.silkbook.com/book_detail.asp?goods_ser=bk0017421'>AC伺服系統的理論與設計實務</a>
圖片連結
複製語法
<a href='https://www.silkbook.com/book_detail.asp?goods_ser=bk0017421'><img src='https://www.silkbook.com/mall_image/bk/bk0017421.jpg' ALT='AC伺服系統的理論與設計實務' height='120' width='90'></a>
分
享
內容簡介
同類推薦
<FONT COLOR="#AA0000">■ 序</FONT> 伺服對提高處理容易程度或高性能化有顯著發展。動力源用油壓向良好的電,動力原用電的電氣式伺服為由DC伺服向維護性優秀的AC伺服,其控制電路由類比向數位,更向軟體伺服變化。故現在軟體AC伺服已佔主導地位,機器人或NC工作機械的驅動廣泛實用。 可能此種的變化,AC電動機已開發能高性能控制AC電動機的同步電動機或感應電動機的控制理論,也已開發能高速交換的電力用電晶體,同時變頻器的控制技術進步,交流功率已能高精度而且高速控制,而LSI、微處理機、數位信號處理機等進步,已可能數位化結困軟體伺服化等。 本書為使能設計、製作AC伺服電動機,即無刷DC伺服電動機(SM伺服電動機)以及向量控制感應電動機(IM伺服電動機)為目的而寫的書。同步電動機以及感應電動機的電路方路式,PWM變頻器的控制法,感測器等,加構成要素的說明,詳細說明轉矩(電流)控制系統,速度控制系統以及位置控制系統的設計法。控制系統不只是利用類比電路的設計法,也說明利用軟體者。 因著者的知識有限,相信說明不充分的地方很,本書讀者各位就AC伺服略為深入理解,希望今後的活動能有用。 <FONT COLOR="#AA0000">■ 目錄</FONT> 第一章 AC伺服電動機的概要 伺服電動機的構成 由DC伺服電動機到AC伺服電動機的變遷 名詞與定義 第二章 電動機的電路方程式與運動方程式 永久磁鐵同步電動機 感應電動機 運動方程式 第三章 功率轉換電路──3相電壓型PWM變頻器 3相電壓型PWM變頻器的基礎 3相電壓型PWM變頻器的實務 由硬體來看3相電壓型PWM變頻器 第四章 無刷DC伺服電動機 系統構成 控制原理 控制系統的具體性構成法 第五章 向量控制感應電動機 系統構成 控制原理 控制系統的構成法與特性 第六章 AC伺服用感測器及其方法 位置感測器 速度感測器 電流感測器 電壓感測器 溫度感測器 第七章 速度控制系統以及位置控制系統的設計 速度控制系統的設計 位置控制系統的設計 第八章 軟體伺服 構成與構點 數位控制的基礎 數位PI速度控制系統的特性 AC伺服電動機的總數位控制系統
半導體產業概論
機器學習:從理論到實
半導體積體電路製程技
LabVIEW程式設
看圖學C語言與運算思
電腦網際網路:由上而
LabVIEW與感測
圖解電磁學:從概念到
超圖解電動車的構造與
看圖學Python:
為了保障您的權益,新絲路網路書店所購買的商品均享有到貨七天的鑑賞期(含例假日)。退回之商品必須於鑑賞期內寄回(以郵戳或收執聯為憑),且商品必須是全新狀態與完整包裝(商品、附件、內外包裝、隨貨文件、贈品等),否則恕不接受退貨。